

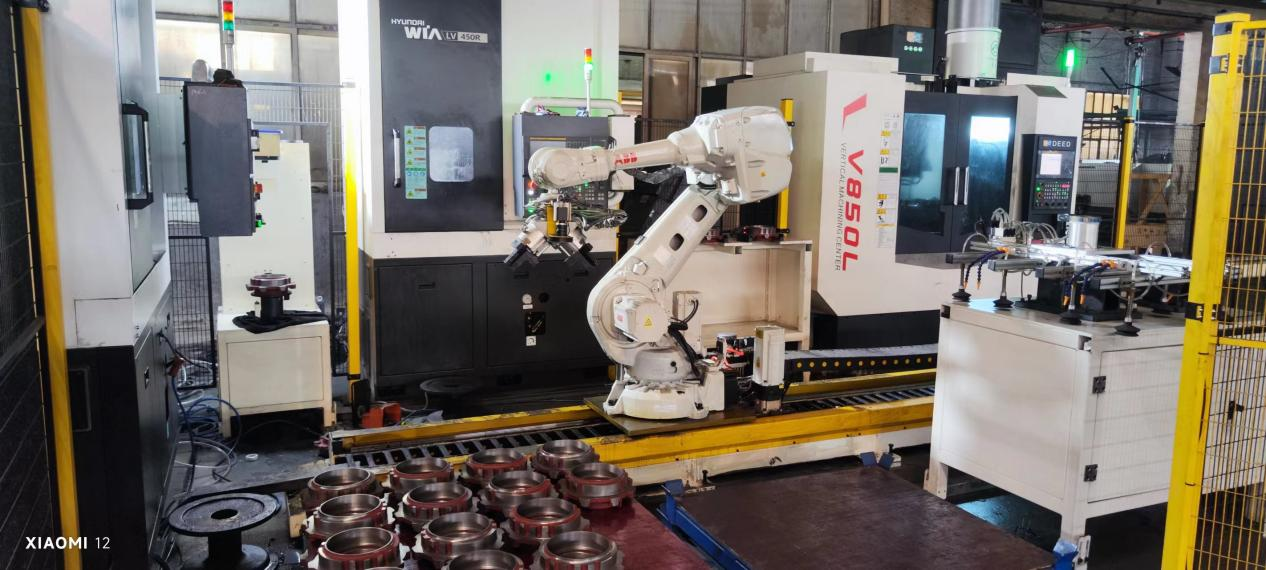
اليوم، أود أن أشارككم مشروع قاعدة التحميل والتركيب. يعتمد هذا المشروع على روبوت مناولة وسكة أرضية، ويستخدم نظامًا بصريًا لإتمام عمليات التكديس والمحاذاة والتحميل والتفريغ الآلية لقاعدة التحميل والتركيب.
صعوبات المشروع:مادة قطعة العمل لوضع الدعامة بالكامل يدويًا، كل حمولة من 5 إلى 8 طبقات، الموضع النسبي لقطعة العمل والزاوية غير ثابتة، أداة الآلة العمودية لضمان نفس الزاوية.
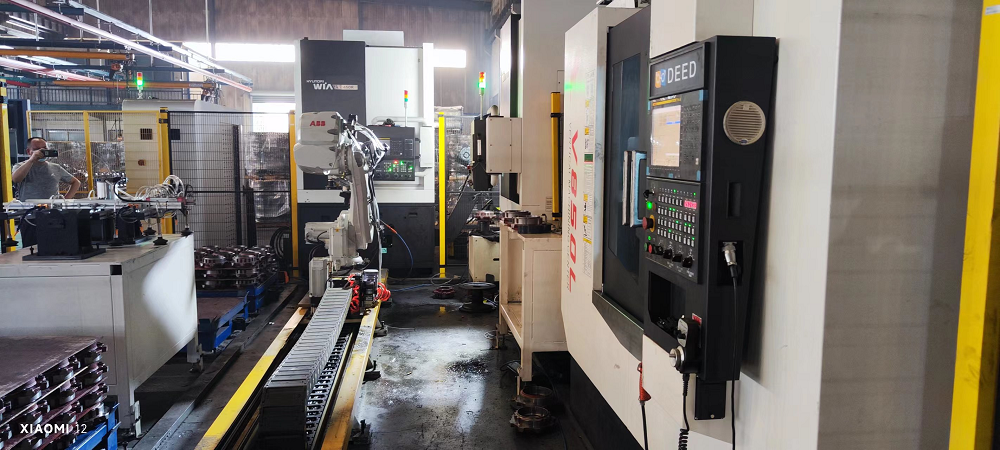
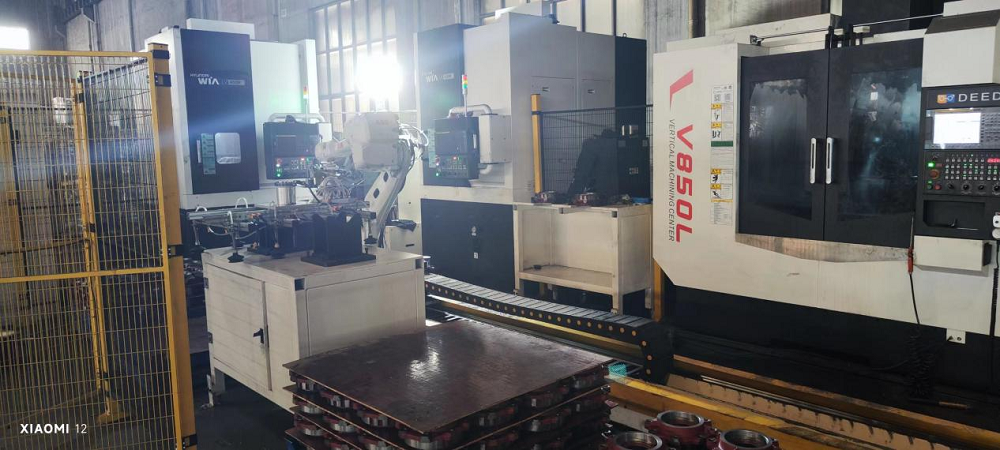
أبرز ما يميز المشروع:تعتمد آلية تحميل الروبوت على جهاز تحديد موضع الصينية لتحديد موضع المواد الداعمة بشكل تقريبي. تم تزويد الطرف الأمامي لذراع الروبوت بنظام رؤية ثنائي الأبعاد، والذي يمكنه تحديد مركز المادة في الصينية تلقائيًا والتقاطها للعربة. في الطرف الخلفي لعملية النقل العمودي، تم إضافة نظام رؤية ثنائي الأبعاد وجهاز قرص دوار مؤازر، لتصحيح زاوية قطعة العمل وإضافة المواد بشكل عمودي. وبفضل التعاون بين نظام الرؤية ونظام التحكم المؤازر، تتميز الآلة بدقة عالية.
تاريخ النشر: 21 ديسمبر 2023


