

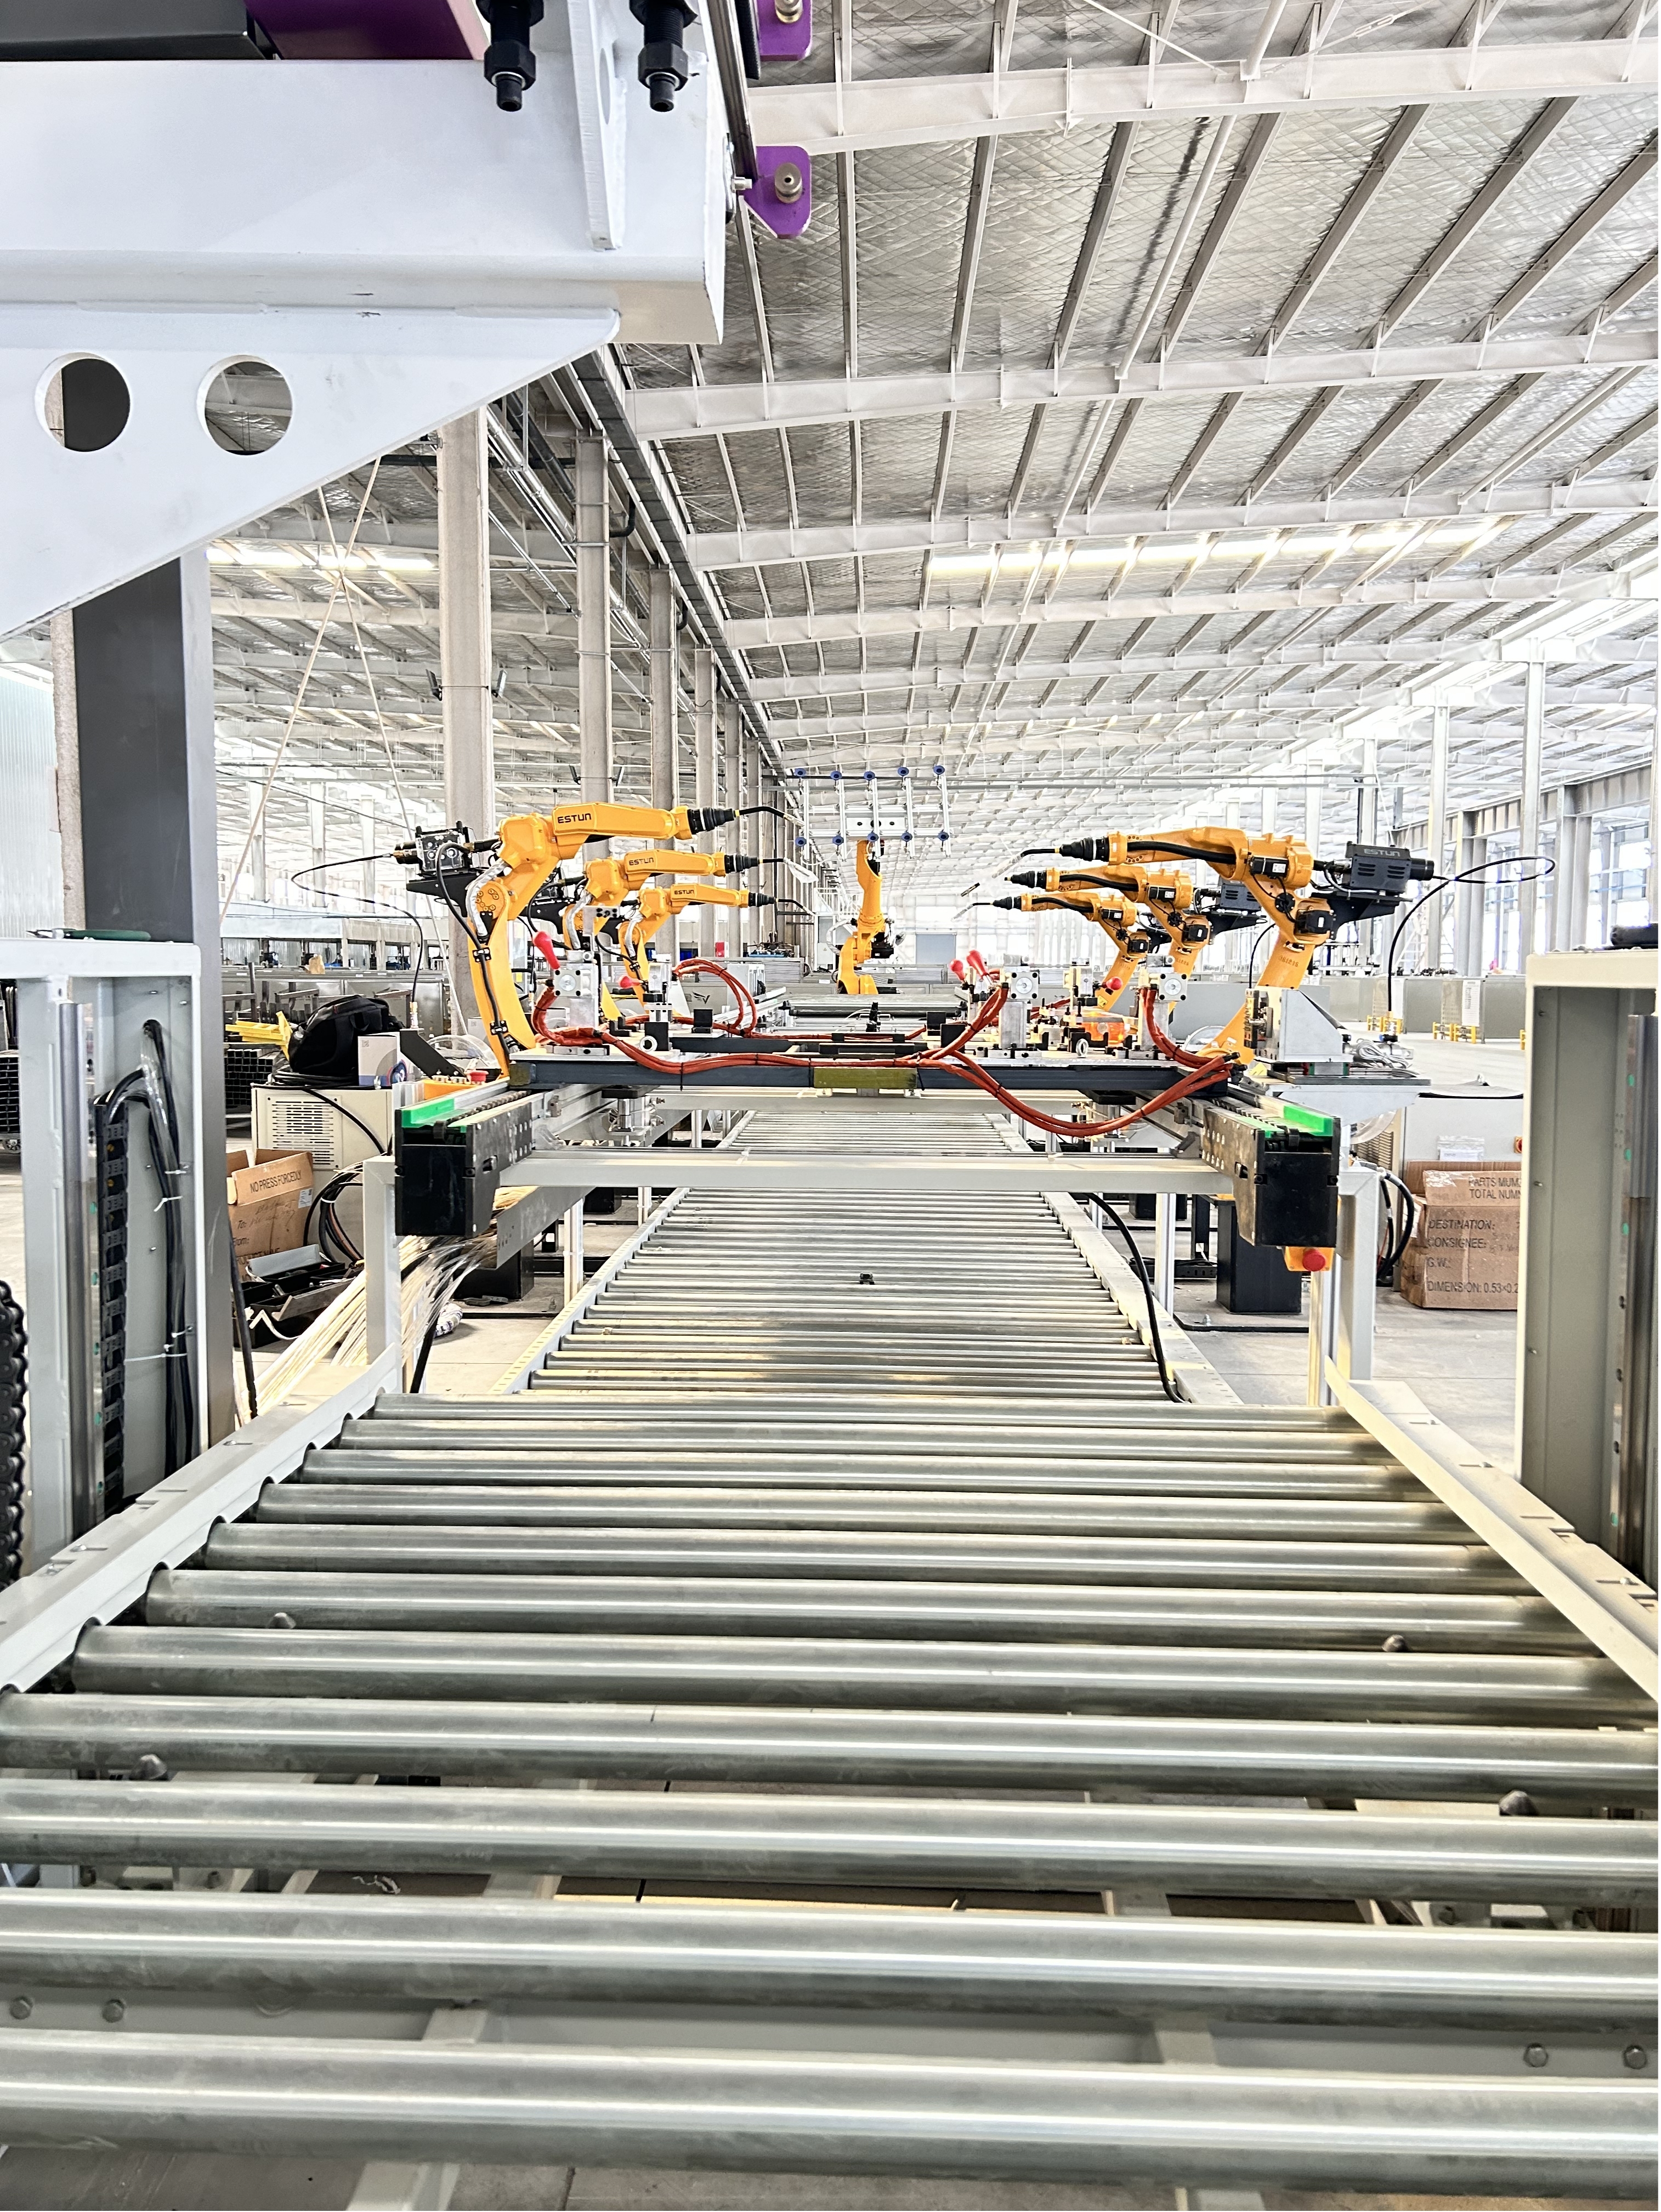
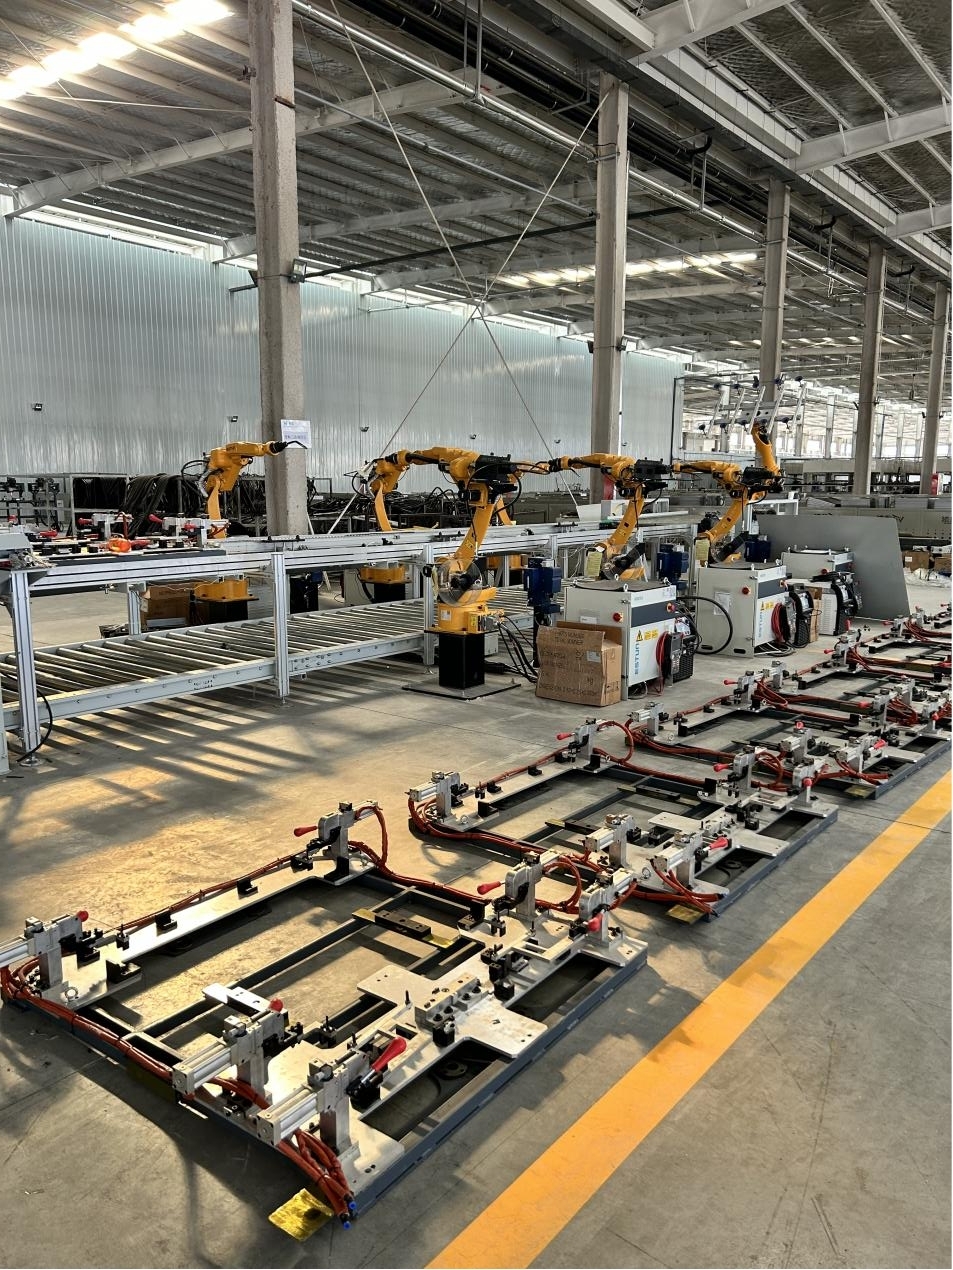
مقدمة المشروع: هذا المشروع عبارة عن خط تجميع تعاوني متعدد المحطات يدمج عمليات التحميل والتفريغ والنقل واللحام. يعتمد المشروع على 6 روبوتات لحام من نوع إستون، وروبوت واحد للهياكل المعدنية، وروبوت واحد للتعبئة على المنصات، بالإضافة إلى خط نقل مزود بأدوات لحام وآلية استشعار لتحديد المواقع، وذلك لتحقيق تدفق قطع العمل بين محطات اللحام.
صعوبات المشروع: الأدوات مجهزة بأجزاء لحام من طراز JP-650، وهي كبيرة الحجم، وتحتوي على العديد من المكونات، وذات أشكال متنوعة، مما يستلزم مطابقة سلسلة السرعة، وآلية الفحص والإرجاع، وآلية تحديد المواقع لتحقيق إنتاج مستقر وسريع.
أبرز ملامح المشروع: "التعاون في سلسلة الشبكة"، واستخدام وحدة التحكم المنطقية القابلة للبرمجة عالية الأداء، وأجهزة الاستشعار عالية الدقة، والإنترنت الصناعي، وتنسيق الاتصال الميكانيكي لخط إنتاج اللحام، والتأخير المنخفض، والتغذية الراجعة العالية، ووضع التحكم اليدوي عن بعد المدمج، مما يضمن بشكل فعال التحكم الذكي في جسم خط اللحام الأوتوماتيكي بالكامل.
تاريخ النشر: 25 يناير 2024


