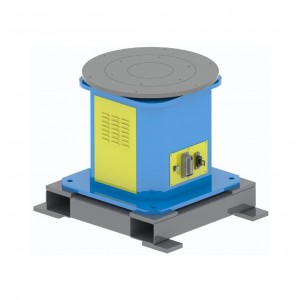
1. التكيف مع قطع العمل المعقدة وتوسيع نطاق اللحام
بالنسبة لقطع العمل الكبيرة أو المعقدة، مثل إطارات الصفائح الفولاذية السميكة وجرافات آلات البناء، يقوم جهاز تحديد المواقع بتدوير قطعة العمل وتحريكها، مما يساعد الروبوت على الوصول إلى اللحامات في "المناطق العمياء" كالجوانب الداخلية والزوايا. وعند استخدامه مع روبوتات ذات مدى أطول، مثل MA1400، يُمكنه تحقيق "تثبيت لمرة واحدة ولحام كامل الموضع" لقطع العمل الطويلة جدًا أو الثقيلة، مما يقلل من أخطاء إعادة التموضع.
2. تقليل التدخل اليدوي، وتحسين الكفاءة، وضمان السلامة
لا حاجة لتعديلات يدوية متكررة لقطعة العمل، مما يتيح "التحديد التلقائي للموقع واللحام المستمر"، ويرفع كفاءة اللحام بنسبة 30% إلى 50% في الإنتاج الدفعي. يعمل جهاز تحديد الموقع بالتنسيق مع حواجز السلامة لمنع ملامسة الإنسان للحامات ذات درجات الحرارة العالية وضوء القوس الكهربائي، مما يقلل من مخاطر السلامة ويحد من تأثير تدخل المشغل على جودة اللحام.
3. التكيف مع سيناريوهات متعددة، وتعزيز الإنتاج المرن
تدعم روبوتات ياسكاوا عمليات اللحام TIG/MIG/MAG، ويمكن ربطها بمحركات سيرفو أو محركات هيدروليكية لتحديد المواقع. عند لحام الألومنيوم أو الفولاذ المقاوم للصدأ، يدور جهاز تحديد المواقع بسلاسة وبسرعة منخفضة بينما يقوم الروبوت بالتعديل في الوقت الفعلي، مما يقلل من التشوه الحراري. عند تغيير نوع قطعة العمل، يقوم جهاز تحديد المواقع بتغيير أدوات التثبيت بسرعة، ويمكن للروبوت استدعاء البرنامج للتكيف، دون الحاجة إلى تعديلات مكثفة على محطة العمل.