جهاز تحديد المواقع أحادي المحور / جهاز تحديد المواقع الأوتوماتيكي للحام
المعايير الفنية
| محدد موضع أفقي أحادي المحور | محدد موضع مؤازر أحادي المحور من نوع الجذع الرئيسي | جهاز تحديد المواقع المؤازر أحادي المحور من نوع صندوق المغزل | |||||||||
| رقم سري | المشاريع | المعلمة | المعلمة | ملاحظات | المعلمة | المعلمة | المعلمة | ملاحظات | المعلمة | المعلمة | ملاحظات |
| 1. | الحمل المقدر | 200 كجم | 500 كجم | ضمن نصف قطر 300 مم / 400 مم من المحور الرئيسي | 500 كجم | 800 كجم | 1200 كجم | ضمن نصف قطر 400 مم / 500 مم / 750 مم من المحور الرئيسي | 200 كجم | 500 كجم | يقع ضمن نصف قطر 300 مم من محور المغزل داخليًا، المسافة من مركز الثقل إلى الحافة ≤ 300 مم |
| 2. | نصف قطر الدوران القياسي | R300mm | R400mm | R600mm | R700mm | R900mm | R600mm | R600mm | |||
| 3. | أقصى زاوية دوران | ±360° | ±360° | ±360° | ±360° | ±360° | ±360° | ±360° | |||
| 4. | سرعة الدوران المقدرة | 70°/جنوباً | 70°/جنوباً | 70°/جنوباً | 70°/جنوباً | 50 درجة/جنوبًا | 70°/جنوباً | 70°/جنوباً | |||
| 5 | دقة تحديد المواقع المتكررة | ±0.08 مم | ±0.10 مم | ±0.10 مم | ±0.12 مم | ±0.15 مم | ±0.08 مم | ±0.10 مم | |||
| 6 | حجم القرص الدوار الأفقي | Φ600 | Φ800 | - | - | - | - | - | |||
| 7 | أبعاد حدود إطار الإزاحة (الطول × العرض × الارتفاع) | - | - | 2200 مم × 800 مم ×90 مم | 3200 مم × 1000 مم × 110 مم | 4200 مم × 1200 مم × 110 مم | - | - | |||
| 8 | الأبعاد الكلية لمغير الموضع (الطول × العرض × الارتفاع) | 770 مم × 600 مم × 800 مم | 900 مم × 700 مم × 800 مم | 2900 مم × 650 مم × 1100 مم | 4200 مم × 850 مم × 1350 مم | 5400 مم × 1000 مم × 1500 مم | 1050 مم × 620 مم × 1050 مم | 1200 مم × 750 مم × 1200 مم | |||
| 9 | قرص دوار للمغزل | - | - | قطر 360 مم | قطر 400 مم | قطر 450 مم | قطر 360 مم | قطر 400 مم | |||
| 10 | ارتفاع مركز دوران المحور الأول | 800 مم | 800 مم | 850 مم | 950 مم | 1100 مم | 850 مم | 900 مم | |||
| 11 | ظروف إمداد الطاقة | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | مع محول عزل | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | مع محول عزل | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | مع محول عزل |
| 12 | فئة العزل | H | H | H | H | H | H | H | |||
| 13 | الوزن الصافي للمعدات | حوالي 200 كجم | حوالي 400 كجم | حوالي 500 كجم | حوالي 1000 كجم | حوالي 1600 كجم | حوالي 200 كجم | حوالي 300 كجم | |||
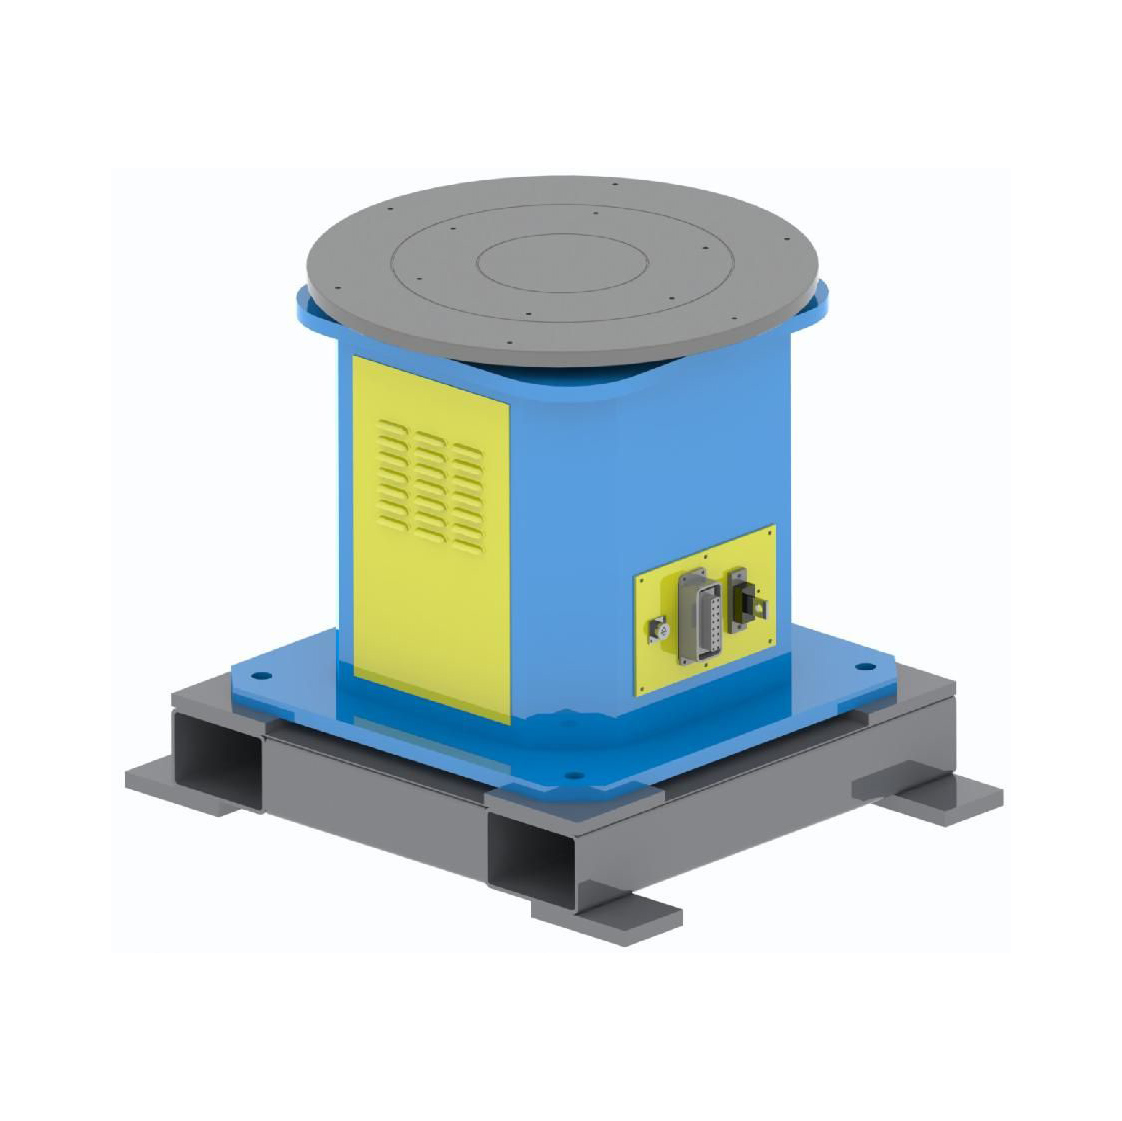
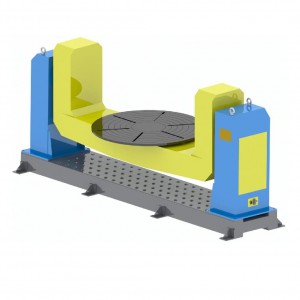
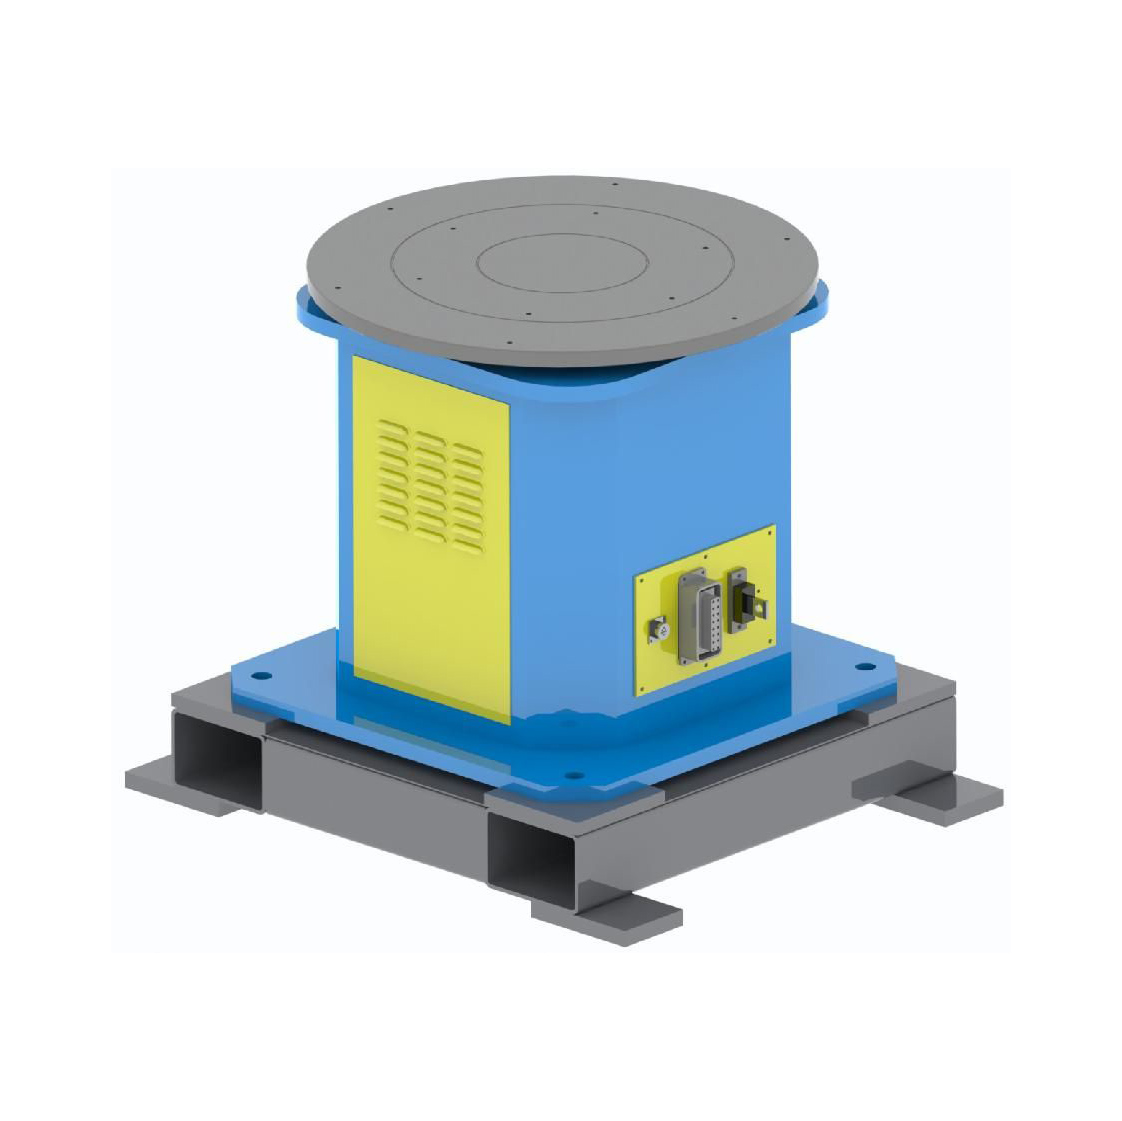
محدد موضع أفقي أحادي المحور
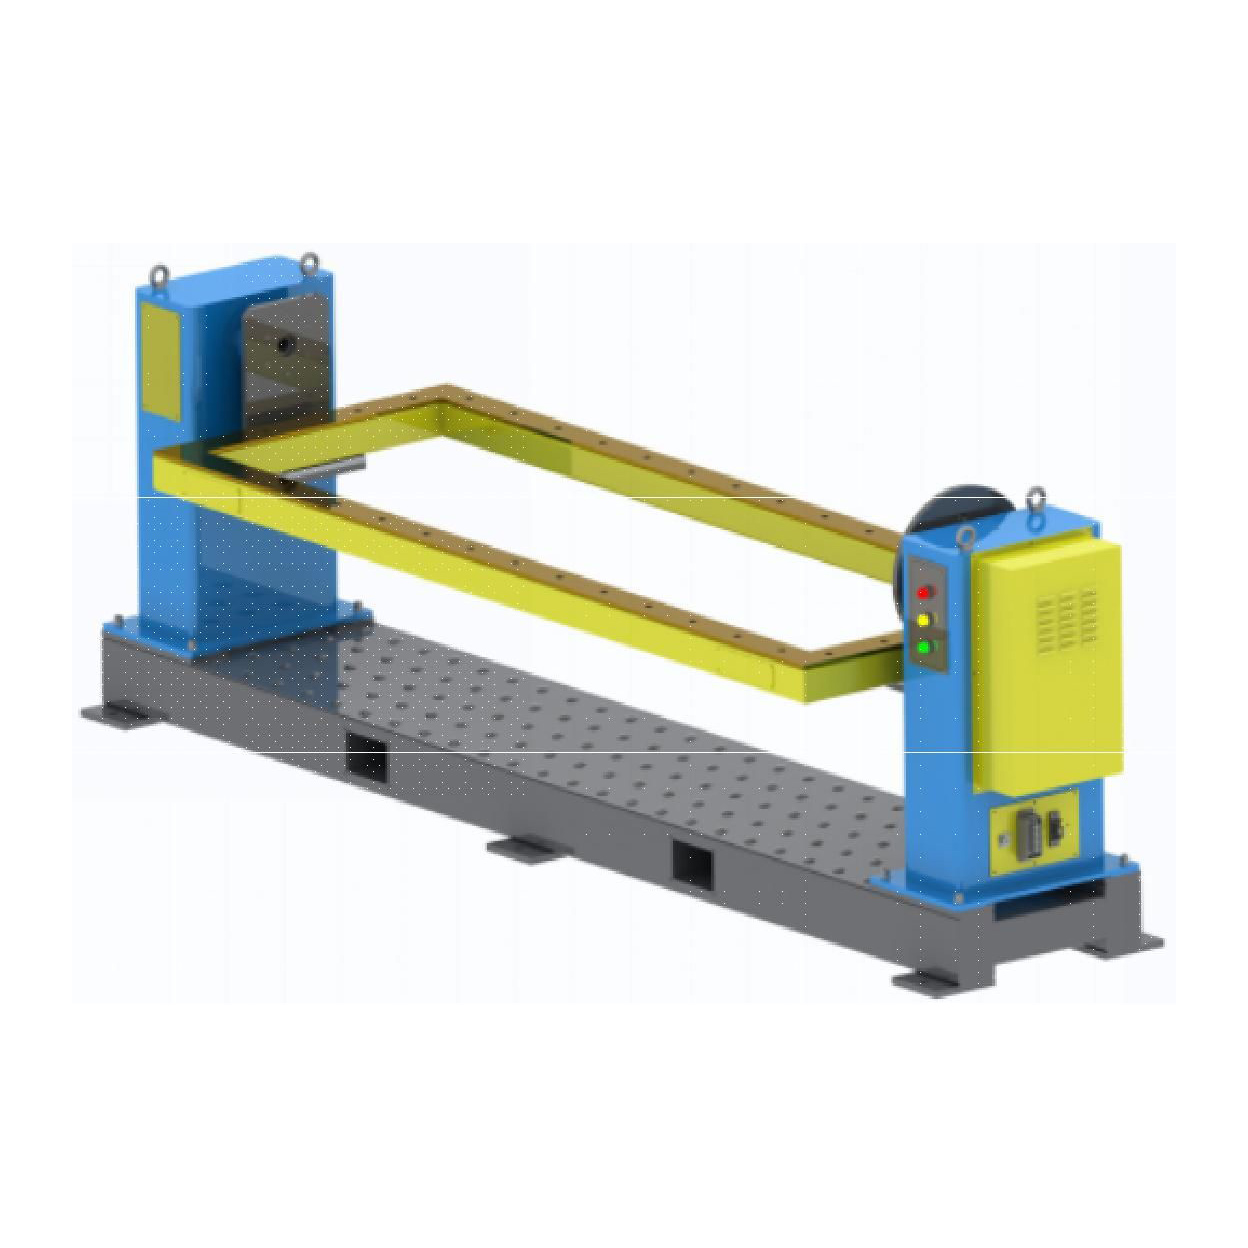
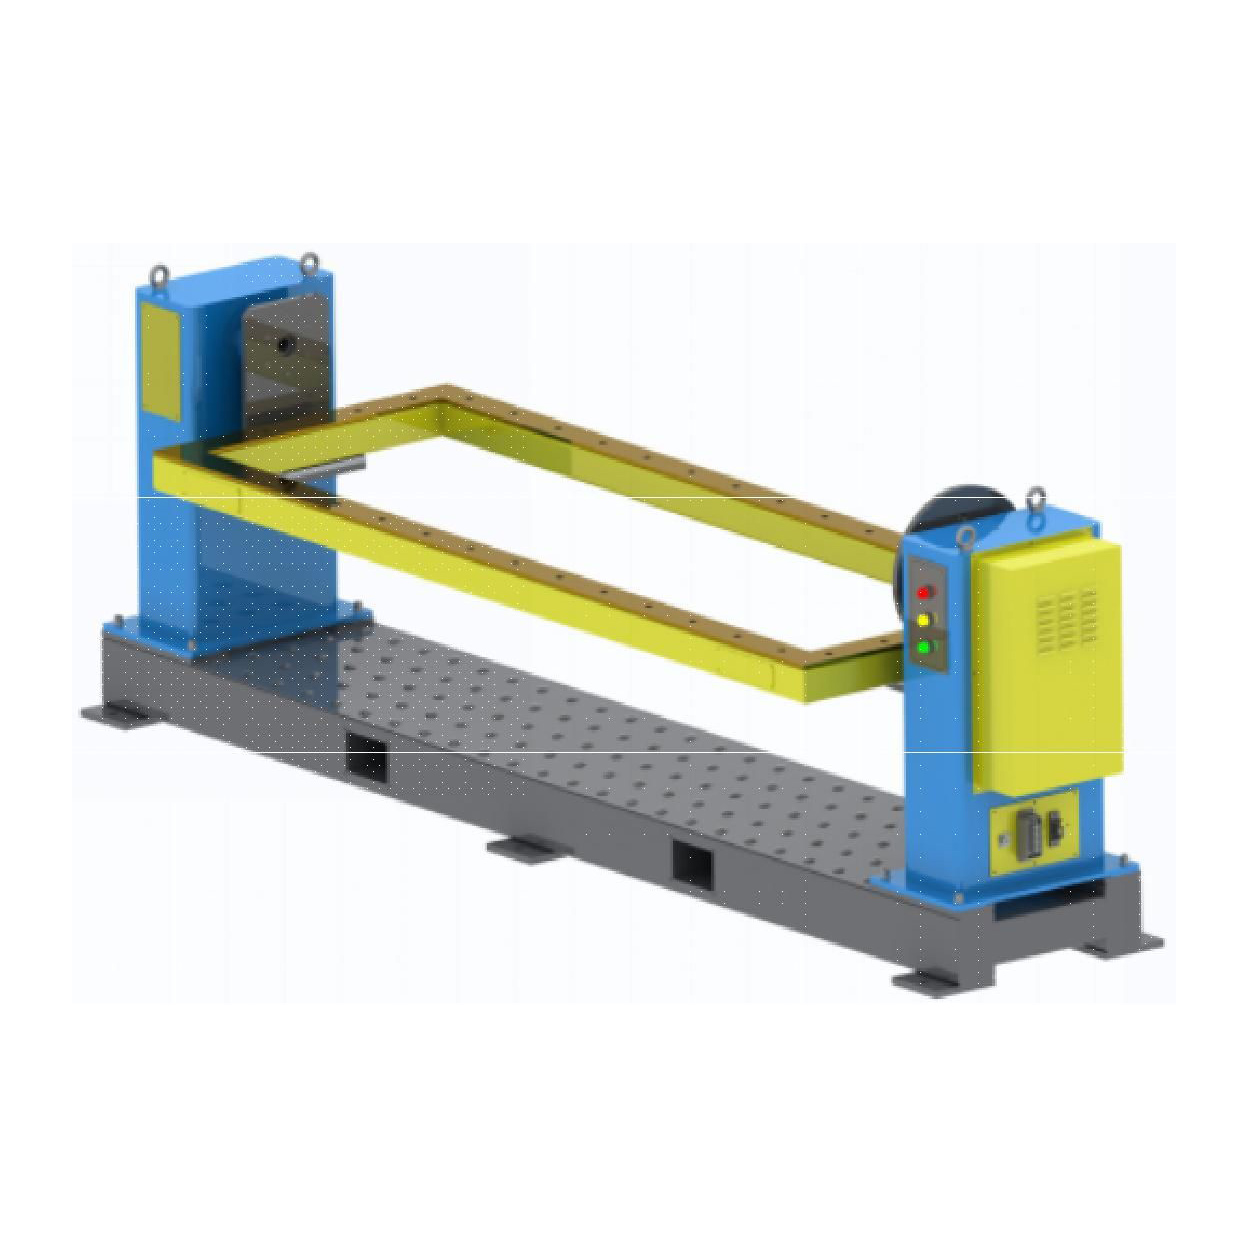
محدد موضع مؤازر أحادي المحور من نوع الجذع الرئيسي
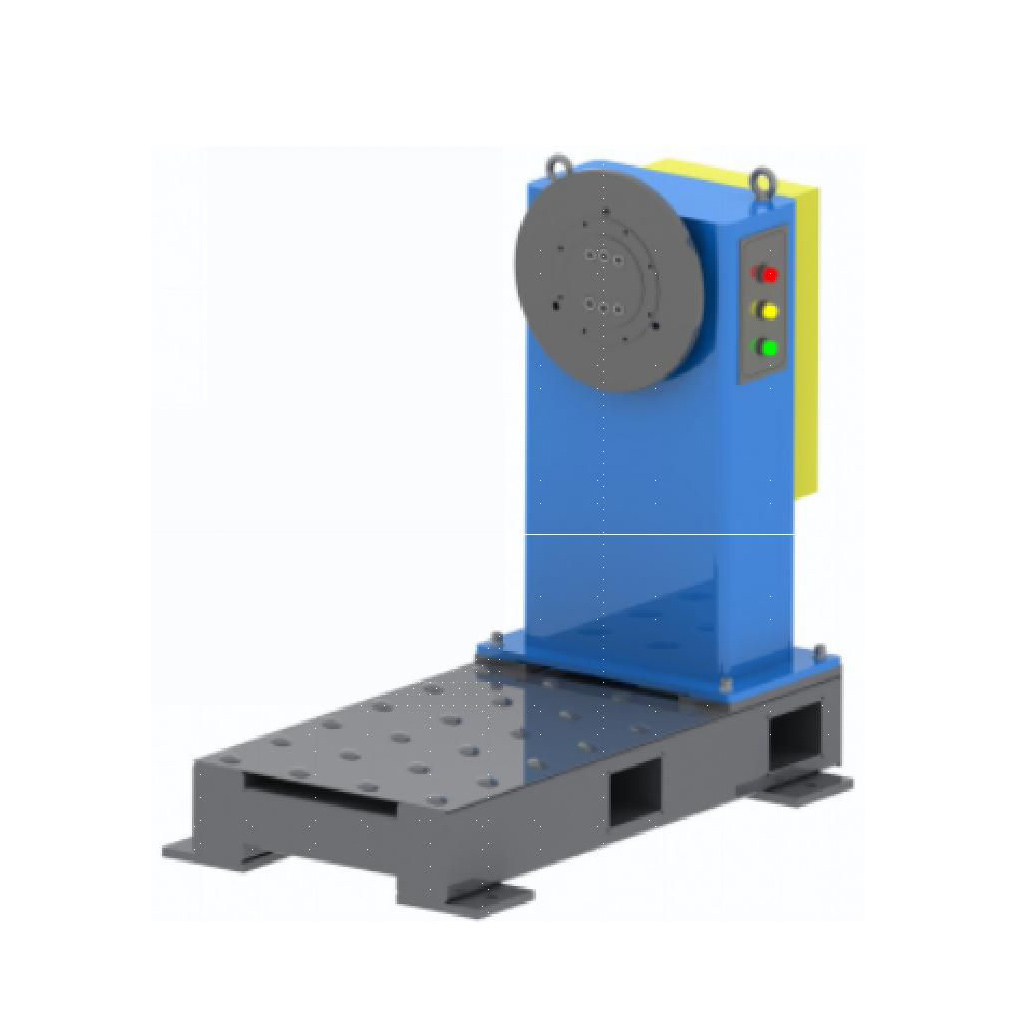
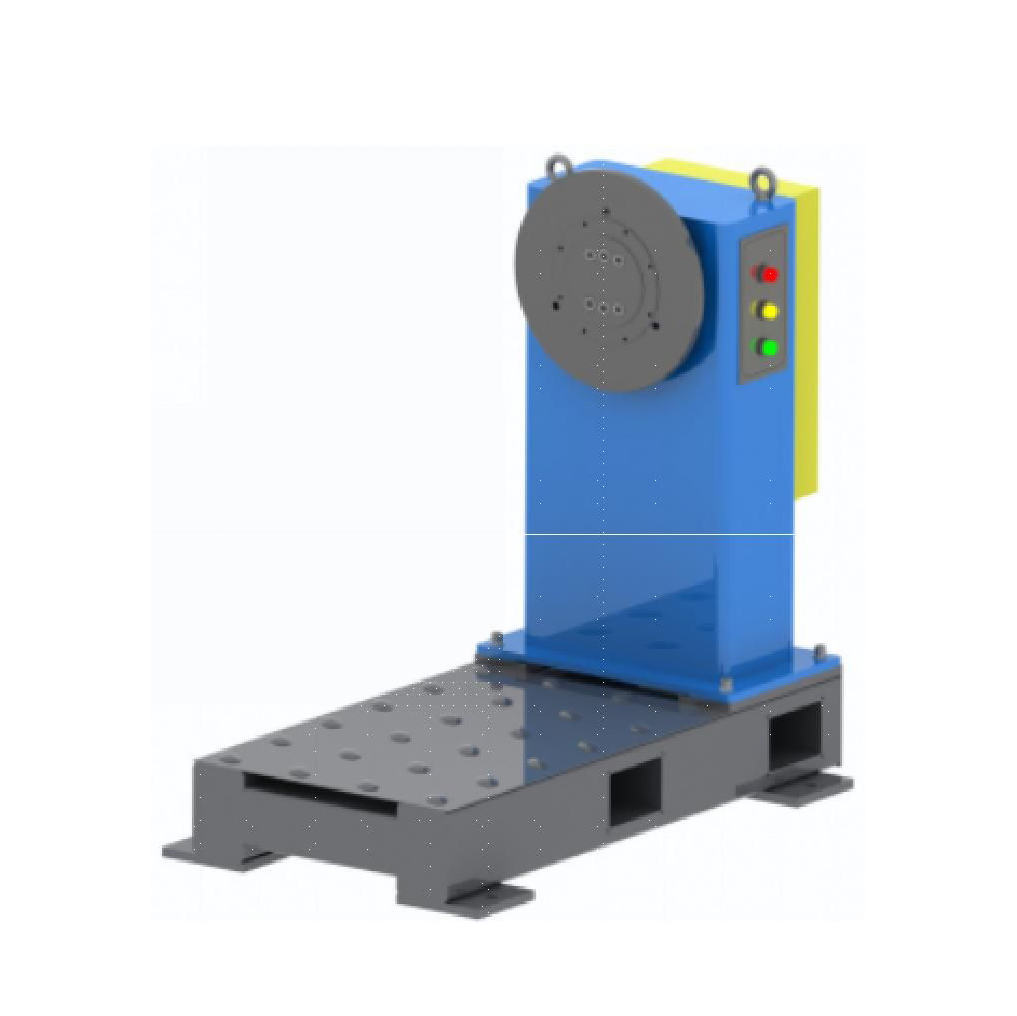
جهاز تحديد المواقع المؤازر أحادي المحور من نوع صندوق المغزل
مقدمة هيكلية
يتكون جهاز تحديد المواقع الأفقي أحادي المحور بشكل أساسي من قاعدة ثابتة متكاملة، وصندوق مغزل دوار، وقرص دوار أفقي، ومحرك سيرفو تيار متردد، ومخفض سرعة دقيق RV، وآلية توصيل، ودرع واقٍ، ونظام تحكم كهربائي. تُلحم القاعدة الثابتة باستخدام مقاطع عالية الجودة. بعد التلدين وتخفيف الإجهاد، تُعالج القاعدة آليًا لضمان دقة عالية في التصنيع ودقة استخدام المواضع الرئيسية. يُطلى السطح بطلاء مقاوم للصدأ، مما يمنحه مظهرًا أنيقًا وجذابًا، ويمكن تخصيص اللون حسب طلب العميل.
يضمن الفولاذ عالي الجودة المستخدم في صندوق المغزل الدوار متانته واستقراره على المدى الطويل بعد اللحام والتلدين والتشغيل الآلي الاحترافي. يتم لحام القرص الدوار الأفقي باستخدام قطاعات فولاذية عالية الجودة. بعد معالجة التلدين، يضمن التشغيل الآلي الاحترافي جودة سطحه وثباته. تم تجهيز السطح العلوي بفتحات براغي بمسافات قياسية، مما يسهل على العملاء تركيب وتثبيت أدوات تحديد المواقع.
يضمن اختيار محرك سيرفو تيار متردد ومخفض سرعة RV كآلية طاقة استقرار الدوران، ودقة تحديد المواقع، وعمرًا طويلًا، ومعدل أعطال منخفضًا. صُنعت آلية التوصيل من النحاس الأصفر، الذي يتميز بتأثير توصيل جيد. تعتمد القاعدة الموصلة على عزل متكامل، مما يوفر حماية فعالة لمحرك السيرفو والروبوت ومصدر طاقة اللحام.
يعتمد نظام التحكم الكهربائي على وحدة تحكم منطقية قابلة للبرمجة (PLC) من شركة أومرون اليابانية للتحكم في جهاز تحديد المواقع، مما يضمن أداءً مستقرًا ومعدل أعطال منخفضًا. وقد تم اختيار المكونات الكهربائية من علامات تجارية عالمية ومحلية مرموقة لضمان الجودة والاستقرار في الاستخدام.