

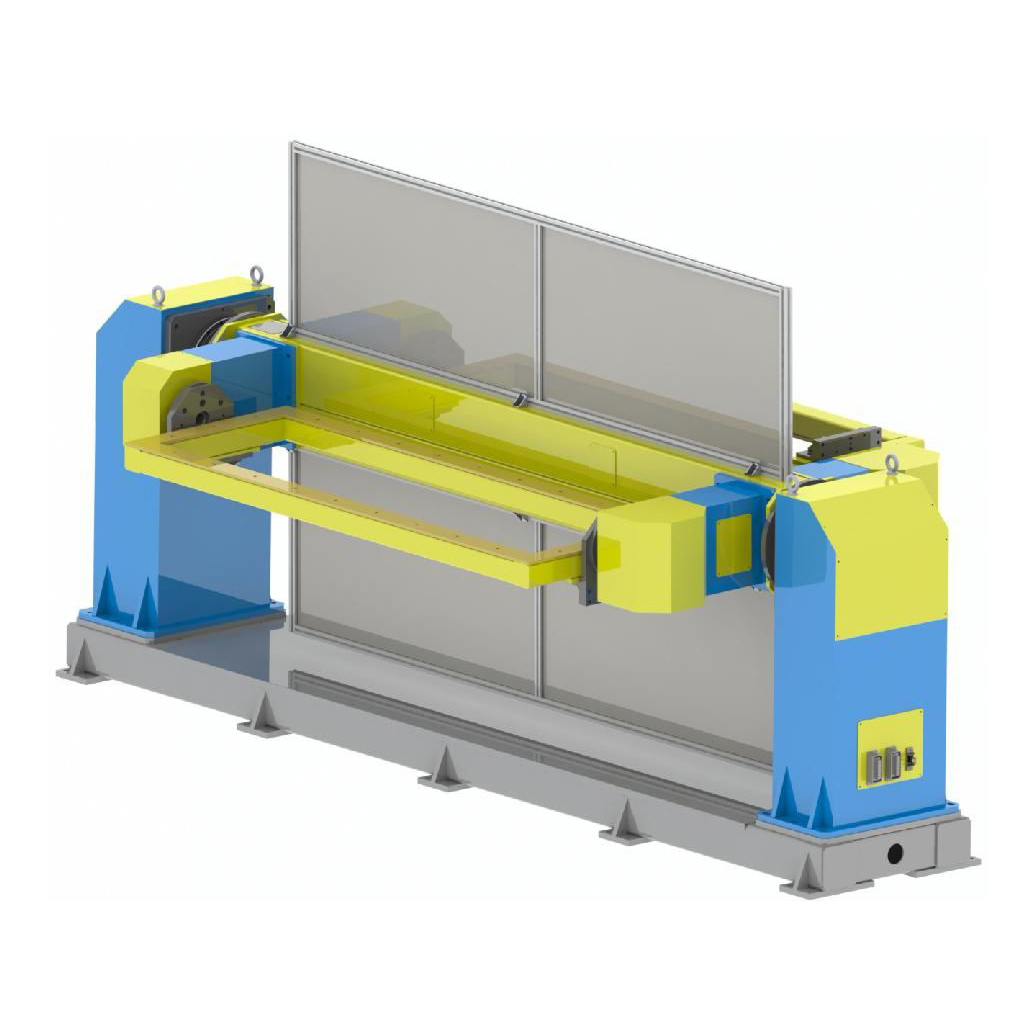

جهاز تحديد المواقع ثلاثي المحاور للدوران الأفقي / جهاز تحديد مواقع روبوت اللحام
المعايير الفنية
| محرك سيرفو ثلاثي المحاور ذو دوران رأسي | مُوَضِّع مؤازر ثلاثي المحاور دوار أفقي | ||||||
| رقم سري | المشاريع | المعلمة | المعلمة | ملاحظات | المعلمة | المعلمة | ملاحظات |
| 1 | الحمل المقدر | 500 كجم | 1000 كجم | ضمن نصف قطر 400 مم من المحور الثاني | 500 كجم | 1000 كجم | ضمن نصف قطر 400 مم / 500 مم من المحور الثاني |
| 2 | نصف قطر الدوران القياسي للمغزل | R1200 مم | R1500mm | R1200 مم | R1800 مم | ||
| 3 | نصف قطر الدوران القياسي لعمود الإدارة | R400mm | R500mm | R400mm | R500mm | ||
| 4 | زاوية قلب المحور الأول | ±180° | ±180° | ±180° | ±180° | ||
| 5 | زاوية دوران المحور الثاني | ±360° | ±360° | ±360° | ±360° | ||
| 6 | سرعة الدوران الصاعدة المقدرة للمحور الأول | 50 درجة/جنوبًا | 24°/جنوباً | 50 درجة/جنوبًا | 24°/جنوباً | ||
| 7 | سرعة الدوران المقدرة للمحور الثاني | 70°/جنوباً | 70°/جنوباً | 70°/جنوباً | 70°/جنوباً | ||
| 8 | دقة تحديد المواقع المتكررة | ±0.10 مم | ±0.20 مم | ±0.10 مم | ±0.20 مم | ||
| 9 | أبعاد حدود إطار الإزاحة (الطول × العرض × الارتفاع) | 2200 مم × 800 مم × 90 مم | 3200 مم × 1000 مم × 110 مم | 2200 مم × 800 مم × 90 مم | 3200 مم × 1000 مم × 110 مم | ||
| 10 | الأبعاد الكلية لمغير الموضع (الطول × العرض × الارتفاع) | 4000 مم × 700 مم × 1650 مم | 5200 مم × 1000 مم × 1850 مم | 4000 مم × 700 مم × 1650 مم | 4500 مم × 3600 مم × 1750 مم | ||
| 11 | ارتفاع مركز دوران المحور الأول | 1350 مم | 1500 مم | 800 مم | 1000 مم | ||
| 12 | ظروف إمداد الطاقة | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | ثلاثي الأطوار 200 فولت ± 10% 50 هرتز | مع محول عزل | |
| 13 | فئة العزل | H | H | H | H | ||
| 14 | الوزن الصافي للمعدات | حوالي 1800 كجم | حوالي 3000 كجم | حوالي 2000 كجم | حوالي 2000 كجم | ||
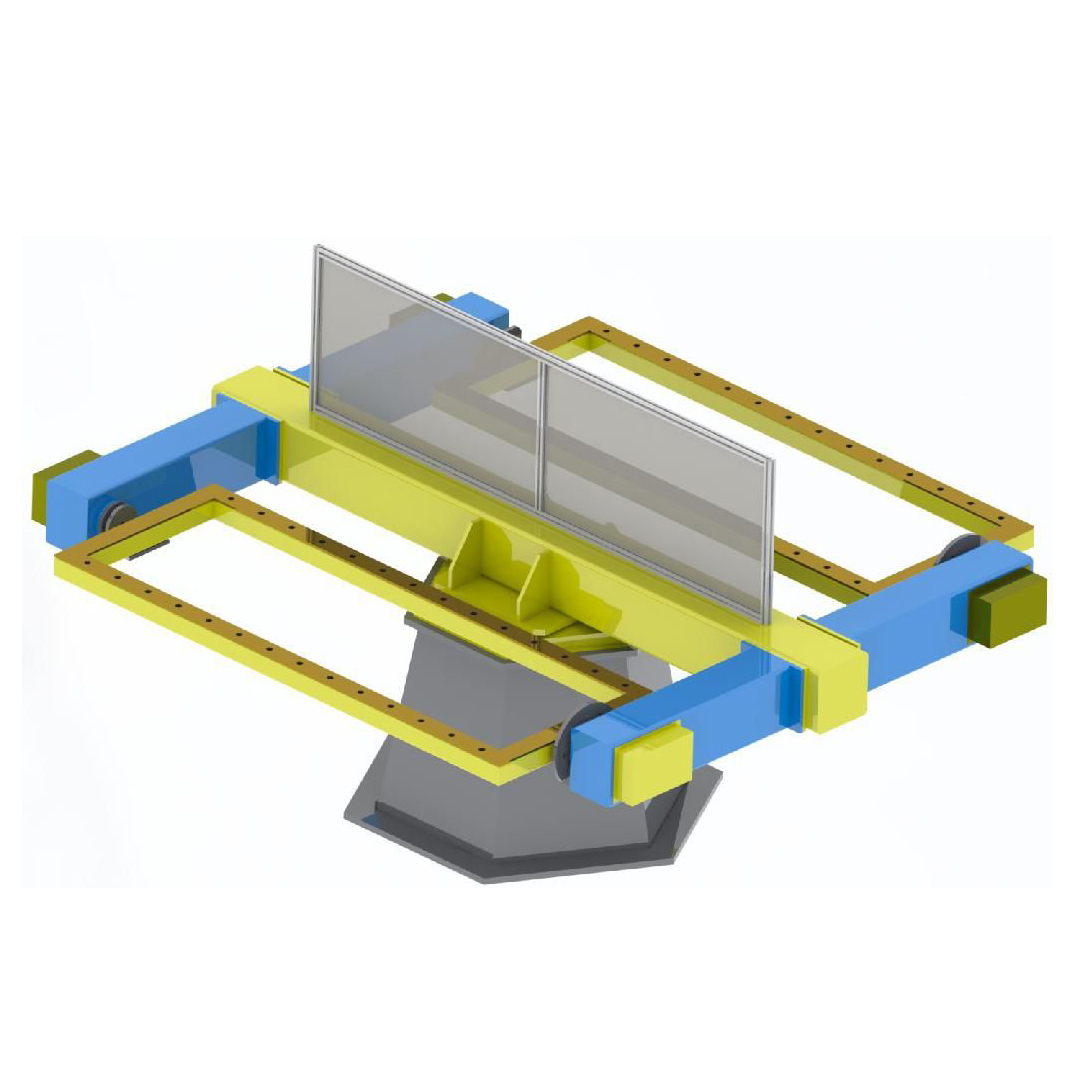
مُوَضِّع مؤازر ثلاثي المحاور دوار أفقي
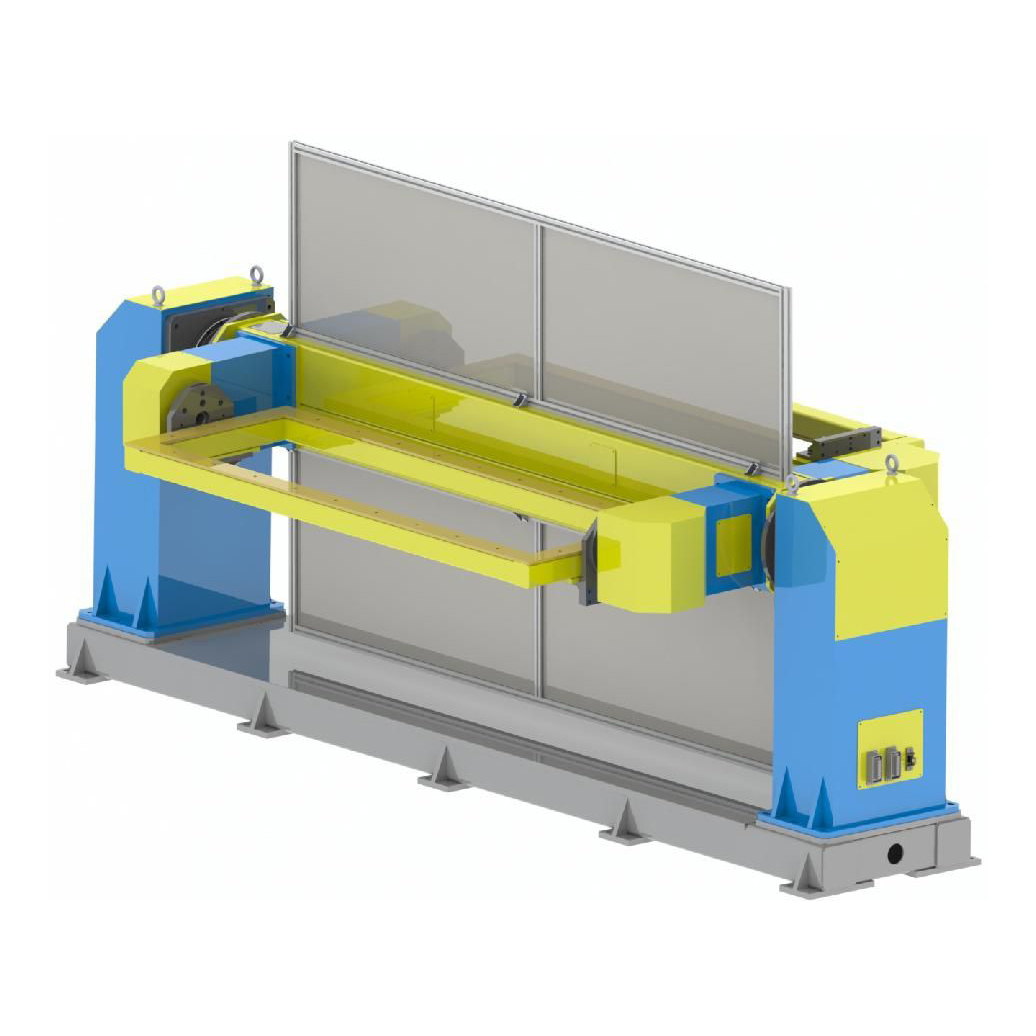
محرك سيرفو ثلاثي المحاور ذو دوران رأسي
مقدمة هيكلية
يتكون جهاز تحديد المواقع المؤازر ثلاثي المحاور ذو الدوران الرأسي بشكل أساسي من إطار متكامل ملحوم، وإطار إزاحة الدوران، ومحرك مؤازر تيار متردد، ومخفض سرعة دقيق RV، ودعامة دوارة، وآلية موصلة، ودرع واقٍ، ونظام تحكم كهربائي.
الإطار المتكامل الملحوم مصنوع من مقاطع عالية الجودة. بعد التلدين وتخفيف الإجهاد، يُعالج بآلات متخصصة لضمان دقة عالية في التصنيع ودقة في تحديد المواقع الرئيسية. يُطلى السطح بطلاء مقاوم للصدأ، مما يضفي عليه مظهرًا أنيقًا وجذابًا، ويمكن تخصيص اللون حسب طلب العميل.
يُلحم إطار الإزاحة القابل للطي باستخدام فولاذ عالي الجودة، ويُعالج آلياً باحترافية. تُجهز أسطحه بفتحات ملولبة قياسية لتركيب أدوات تحديد المواقع، كما يُطلى ويُسوّد ويُعالج ضد الصدأ.
تم اختيار محرك سيرفو تيار متردد مع مخفض سرعة RV كآلية طاقة، مما يضمن استقرار الدوران ودقة تحديد المواقع.
يتميز هذا الجهاز بمتانة عالية ومعدل أعطال منخفض. صُنعت آلية التوصيل من النحاس الأصفر، مما يمنحها كفاءة توصيل ممتازة. كما تتميز القاعدة الموصلة بعزل متكامل، مما يوفر حماية فعالة لمحرك السيرفو والروبوت ومصدر طاقة اللحام.
يعتمد نظام التحكم الكهربائي على وحدة تحكم منطقية قابلة للبرمجة (PLC) من شركة أومرون اليابانية للتحكم في جهاز تحديد المواقع، مما يضمن أداءً مستقرًا ومعدل أعطال منخفضًا. وقد تم اختيار المكونات الكهربائية من علامات تجارية عالمية ومحلية مرموقة لضمان الجودة والاستقرار في الاستخدام.
يتم تجميع واقي حجب الضوء باستخدام مقطع جانبي من الألومنيوم ولوحة بلاستيكية من الألومنيوم للحماية من ضوء القوس المتولد أثناء اللحام والقطع.


