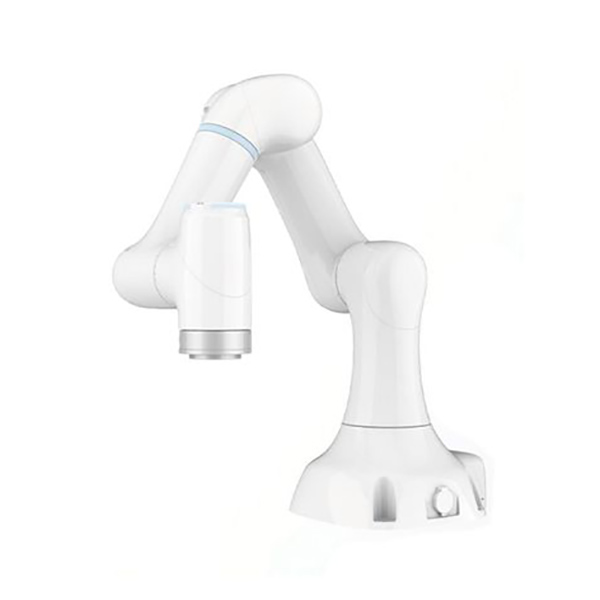
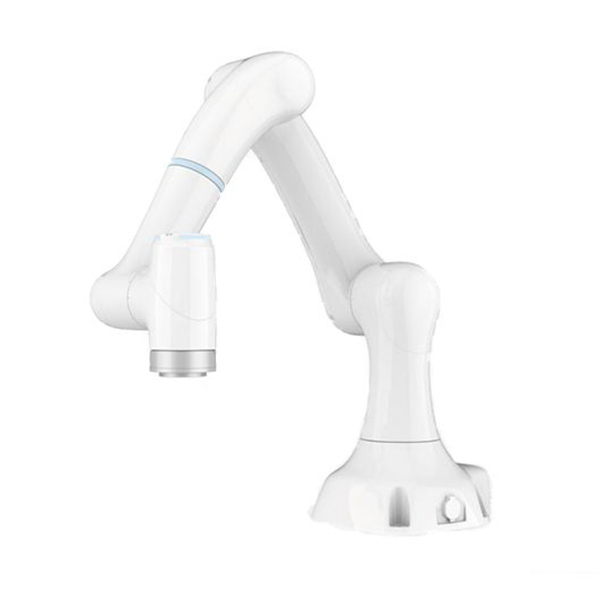
روبوت تعاوني من سلسلة SR
المعايير الفنية
| SR3 | SR4 | |||
| مواصفة | ||||
| حمولة | 3 كجم | 4 كجم | ||
| نصف قطر العمل | 580 مم | 800 مم | ||
| عبء ميت | حوالي 14 كجم | حوالي 17 كجم | ||
| درجة الحرية | 6 مفاصل دوارة | 6 مفاصل دوارة | ||
| متوسط الوقت بين الأعطال | > 50000 ساعة | > 50000 ساعة | ||
| مزود الطاقة | تيار متردد 220 فولت / تيار مستمر 48 فولت | تيار متردد 220 فولت / تيار مستمر 48 فولت | ||
| برمجة | واجهة تعليمية ورسومية تعمل بتقنية السحب والإفلات | واجهة تعليمية ورسومية تعمل بتقنية السحب والإفلات | ||
| أداء | ||||
| قوة | متوسط | قمة | متوسط | قمة |
| استهلاك | 180 واط | 400 واط | 180 واط | 400 واط |
| أمان | أكثر من 20 وظيفة أمان قابلة للتعديل مثل اكتشاف التصادم والجدار الافتراضي ووضع التعاون | |||
| شهادة | متوافق مع معيار ISO-13849-1، الفئة 3، PL d. معيار ISO-10218-1. معيار شهادة المطابقة الأوروبية CE | |||
| استشعار القوة، شفة الأداة | القوة، س ص ع | عزم القوة، س ص ع | القوة، س ص ع | عزم القوة، س ص ع |
| نسبة دقة قياس القوة | 0.1 نيوتن | 0.02 نيوتن متر | 0.1 نيوتن | 0.02 نيوتن متر |
| نطاق درجة حرارة التشغيل | 0~45 درجة مئوية | 0~45 درجة مئوية | ||
| رطوبة | 20-80% رطوبة نسبية (بدون تكثيف) | 20-80% رطوبة نسبية (بدون تكثيف) | ||
| الدقة النسبية للتحكم في القوة | 0.5 نيوتن | 0.1 نيوتن متر | 0.5 نيوتن | 0.1 نيوتن متر |
| حركة | ||||
| قابلية التكرار | ±0.03 مم | ±0.03 مم | ||
| مفصل المحرك | نطاق العمل | أقصى سرعة | نطاق العمل | أقصى سرعة |
| المحور 1 | ±175° | 180 درجة/ثانية | ±175° | 180 درجة/ثانية |
| المحور 2 | -135°~±130° | 180 درجة/ثانية | -135°~±135° | 180 درجة/ثانية |
| المحور3 | -175°~±135° | 180 درجة/ثانية | -170°~±140° | 180 درجة/ثانية |
| المحور 4 | ±175° | 225 درجة/ثانية | ±175° | 225 درجة/ثانية |
| المحور 5 | ±175° | 225 درجة/ثانية | ±175° | 225 درجة/ثانية |
| المحور 6 | ±175° | 225 درجة/ثانية | ±175° | 225 درجة/ثانية |
| أقصى سرعة عند طرف الأداة | ≤1.5 م/ث | ≤2 م/ث | ||
| سمات | ||||
| درجة حماية IP | IP54 | |||
| تركيب الروبوت | إمكانية التركيب من أي زاوية | |||
| منفذ إدخال/إخراج الأداة | 2DO,2DI,2Al | |||
| واجهة اتصال الأداة | واجهة شبكة RJ45 أحادية الاتجاه بسرعة 100 ميجابت إيثرنت | |||
| وحدة تزويد الطاقة لأدوات الإدخال/الإخراج | (1) 24 فولت/12 فولت، 1 أمبير (2) 5 فولت، 2 أمبير | |||
| منفذ الإدخال/الإخراج العالمي الأساسي | 4DO، 4DI | |||
| واجهة الاتصال الأساسية | منفذ إيثرنت ثنائي الاتجاه/LP بسرعة 1000 ميجابت | |||
| مزود طاقة خرج القاعدة | 24 فولت، 2 أمبير | |||
تطبيق المنتج
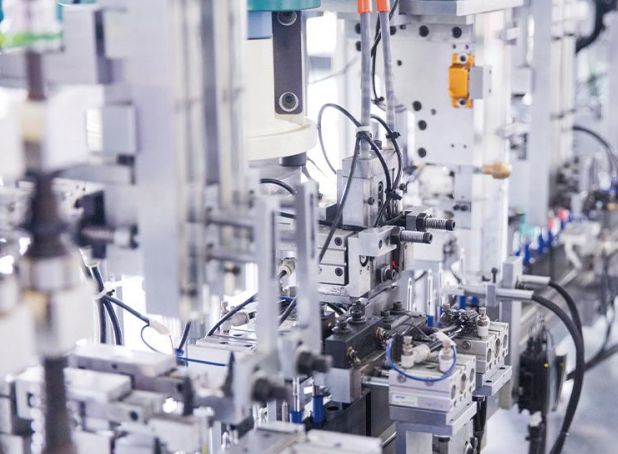
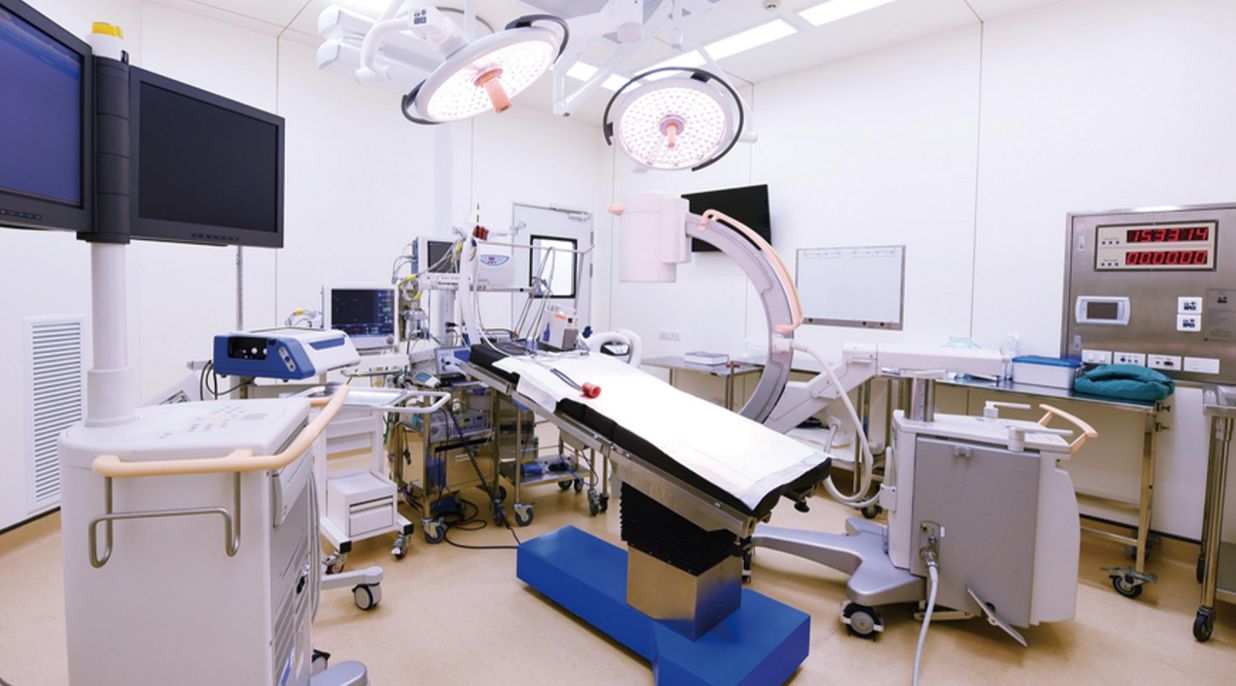
لقد تم استخدام الروبوت التعاوني المرن x Mate على نطاق واسع في مجالات السيارات وقطع الغيار، والإلكترونيات الاستهلاكية وأشباه الموصلات، ومعالجة المعادن والبلاستيك، والتعليم البحثي العلمي، والخدمات التجارية، والرعاية الطبية، وما إلى ذلك، لتحسين إنتاجية وجودة مختلف الصناعات، وتحقيق الإنتاج المرن، وتحسين سلامة الموظفين.